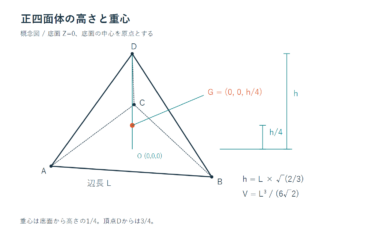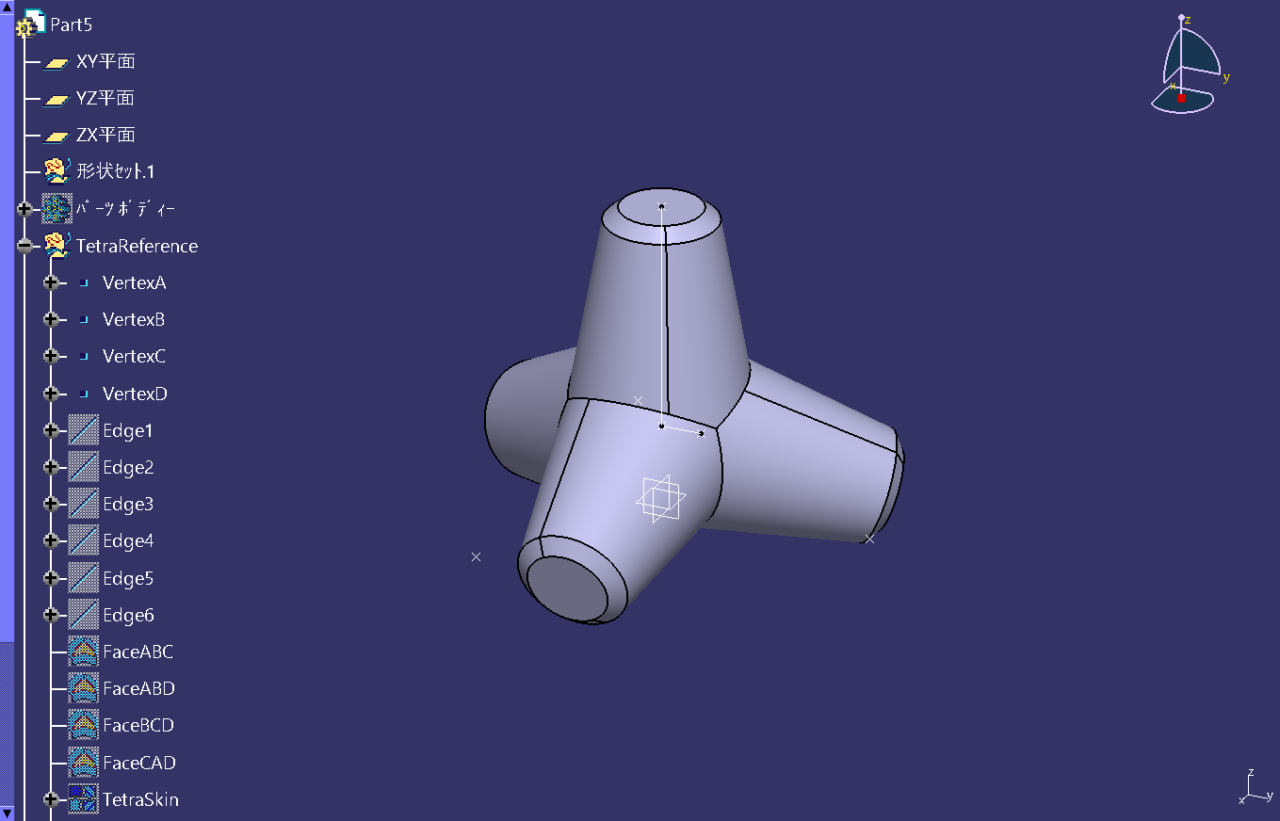
その①では、正四面体と重心の位置を確かめました。
今回は、その重心を基準に脚を作り、リンクコピー・回転移動・円形パターンで4本を配置します。
CATIA PLM Express V5-6R2023で、Codexが作成したコードをAutomation APIから実行しました。新規ボディへの和演算とCATPartの保存・再読込まで確認しています。今回の脚は固定座標で作った試作で、寸法変更への追従は次の検証項目です。
1.元チュートリアルの履歴構成に合わせる
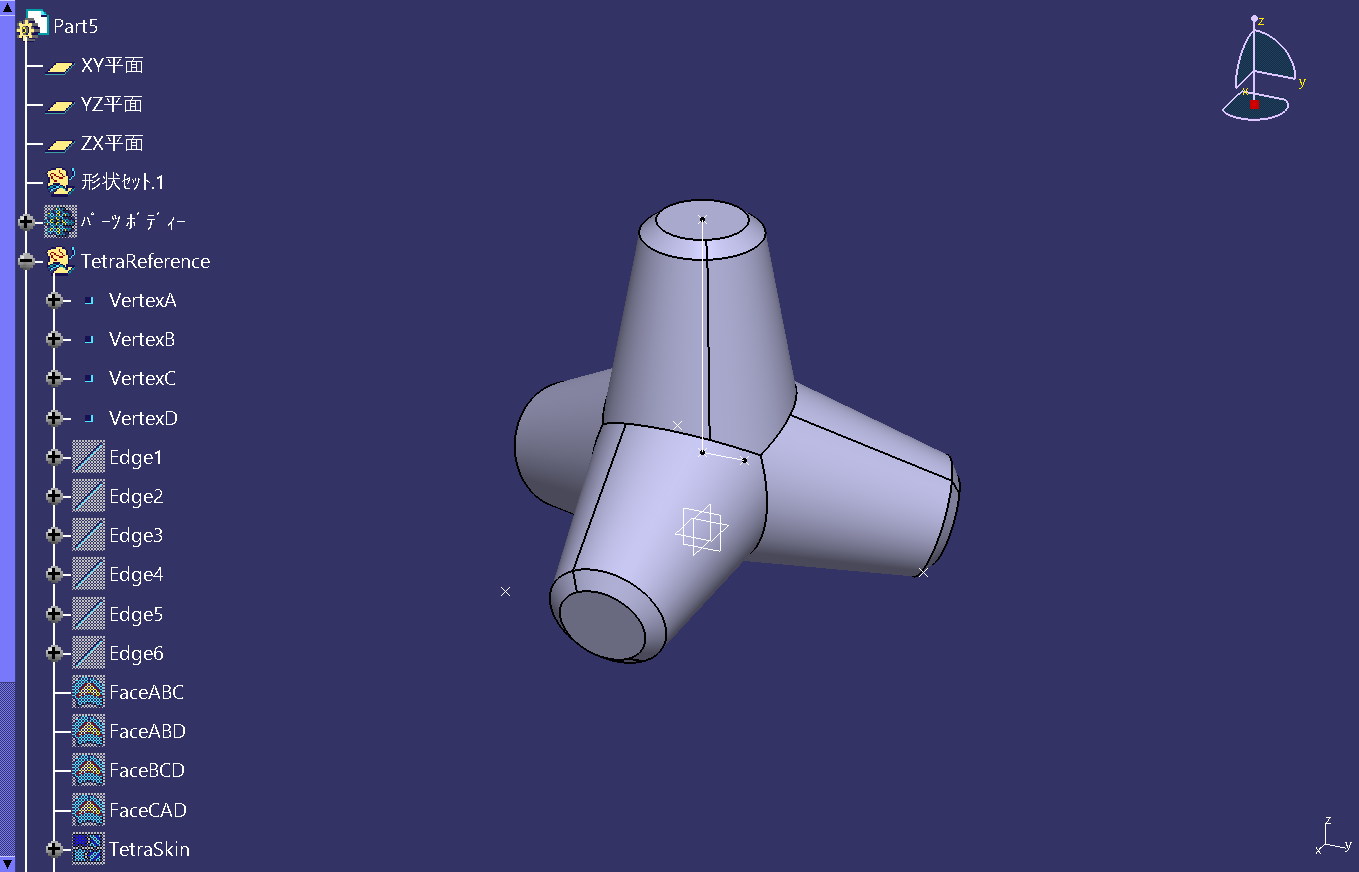
データ作成の手順はテトラポッドを作ってみよう その2です。今回は脚を1本作り、そのリンク形状を回転して、下側の3本を円形パターンで配置します。
- 重心を基準に脚1本をシャフトで作成。
- 別ボディへ「リンクの結果として貼り付け」。
- 重心を通る水平軸で約109.471°回転。
- 120°間隔の円形パターンで下側を3本にする。
- 新規ボディに上側の脚と下側3本を和演算。
リンク・回転・パターン・和演算の構成は参考手順に沿っています。画面上のボタンを順にクリックしたものではなく、APIでフィーチャーを作成した検証です。シャフトには360°回転を使用しました。
2.脚の断面と今回の条件
| 項目 | 設定 |
|---|---|
| 基準の正四面体の辺長 | 90 mm |
| 脚先端の直径 | 19.8 mm |
| 肩部の直径 | 27 mm |
| 先端から肩部までの段差 | 3 mm |
| 側面の傾斜 | 10° |
| 回転角 | 109.471220634491° |
| 下側の円形パターン | 3個・120°間隔 |
脚の上端を正四面体の頂点、根元を重心の位置に合わせています。今回の断面は固定座標で定義しており、EdgeLengthを変更しても脚の断面全体が自動で追従する構成にはしていません。
3.作業画面で見る、試行と修正
実際のCATIA画面から、試行と修正の場面を抜粋しました。待機部分をカットした動画です。
動画の前半には配置が正しくない途中モデルで、後半に修正後の形状を示しています。
4.配置の問題を、座標系の確認で修正する
そこで元チュートリアルのページを指示してリンクとパターンを使う構成へ変更して確認させました。
リンク貼り付けでは、選択した空ボディとは別に結果ボディが作られました。新たに生成されたボディを回転対象に指定し直すことで、回転とパターンを更新できました。
さらに、ZX平面上のスケッチの実際の座標系を取得すると、H方向が全体のZ、V方向が全体のXで、原点は全体原点でした。指定したつもりの座標系と異なっていたため、実際の座標系に合わせて脚断面と回転軸を置き直しました。
5.体積と重心を測り、保存後にも確認
| 確認項目 | 結果 |
|---|---|
| 一体化後の体積 | 174,978.428579 mm³(約174.978429 cm³) |
| 実測重心X | −0.0000002193 mm |
| 実測重心Y | −0.0000001639 mm |
| 実測重心Z | 18.3711732002 mm |
| 基準形状の理論重心Z | 18.3711730709 mm |
| 保存・再読込・更新 | 同じ体積と重心を確認 |
重心は理論位置との差が0.000001 mm未満となりました。これは対称配置と整合する結果ですが、重心だけで形状のすべてを保証するものではありません。各脚方向の独立測定や形状全体のトポロジー検査は未実施です。
元チュートリアルは、後半で辺長95 mm・傾斜11°へ調整しています。今回は90 mm・10°のため、体積を同一条件として比較しません。実物と縮尺モデルでは、長さだけでなく体積と質量の倍率も区別する必要があります。
6.今回確認できたことと、次の検証
脚1本からリンク形状を作り、回転・円形パターン・和演算を含む履歴で4本の脚を作成できました。途中の配置不良は、見た目だけでなく重心と座標系の確認によって修正できています。
次は脚断面に寸法拘束と式を設定し、辺長90→95 mm、傾斜10→11°の変更がリンク先にも反映されるかを検証します。材質、フィレット、全高の照合も今後の対象です。